الدليل الشامل لوحدة التحكم "كيفية اختيار أفضل FC لطائرة FPV"
شرح Flight Controller
كيفية اختيار أفضل FC لطائرة FPV

يعد Flight Controller أحد أهم المكونات في طائرة FPV. وهو مسؤول عن استقرار الدرون، وضمان طيران دقيق، وتوفير البيانات للطيار.
في هذه المقالة، سنشرح بالتفصيل ما هو Flight Controller، وكيف تعمل، ولماذا يعتبر الجزء المهم من أي طائرة . سواء كنت مبتدئا أو ذو خبرة
فهم أساسيات Flight Controller أمر بالغ الأهمية لتحقيق أقصى استفادة من تجربة الطيران
كيفية الاختيار؟
هذه بعض الأسئلة التي أطرحها على نفسي عند البحث عن FC:
- مساحة الفريم وخيارات التركيب : اختر بين 30×30 أو 25×25 أو 20×20
- GPS و Compass : إذا كنت بحاجة إلى GPS ، فتأكد من وجود عدد كاف من منافذ UART، ستحتاج إلى ثلاثة منافذ واحد لجهاز إرسال الفيديو (VTX)، وواحد لجهاز الاستقبال (RX)، وواحد GPS . إذا كنت بحاجة إلى بوصلة، فتأكد من وجود منافذ I2C (SDA وSCL) متاحة.
- LEDs و Buzzer: إذا كنت بحاجة إلى هذه المميزات، فتأكد من أن وحدة التحكم تحتوي على اماكن LED والتنبيه.
- Barometer : تحتوي بعض وحدات التحكم على هذه الميزة مدمجة. يصعب العثور على البارومتر الخارجي وهو غير شائعة الاستخدام، لذا من الأفضل اختيار وحدة تحكم مزودة ببارومتر مدمج إذا كان هذا الأمر مهما لمشروعك.
- Bluetooth : هل أحتاج إلى البلوتوث؟ تتيح لك هذه الميزة ضبط وحدة التحكم لاسلكيا على هاتفك باستخدام تطبيق Speedybee.
- البطارية : ما هو حجم البطارية وعدد خلاياها؟ تأكد من أن وحدة التحكم تدعم جهد البطارية الذي تنوي استخدامه.
- حجم اماكن اللحيم : ما هو الحجم ؟ تأكد من أنها مناسبة لمهاراتك في اللحام.
- جهاز إرسال الفيديو Digital vs Analog : تأكد من أن وحدة التحكم تدعم analog OSD (يجب أن تحتوي على شريحة AT7456E). أما في حالة digital، فتأكد من وجود UART إضافي لجهاز إرسال الفيديو.
- نوع منفذ USB : هل يحتوي جهاز التحكم على منفذ USB-C أو Micro USB؟ يُفضل استخدام USB-C لأنه أكثر حديث ومرن ومتوفر.
ألا تعرف معنى بعض المصطلحات؟ سيشرحها لك باقي هذا الدليل.
Flight Controller : ما هو وكيف يعمل
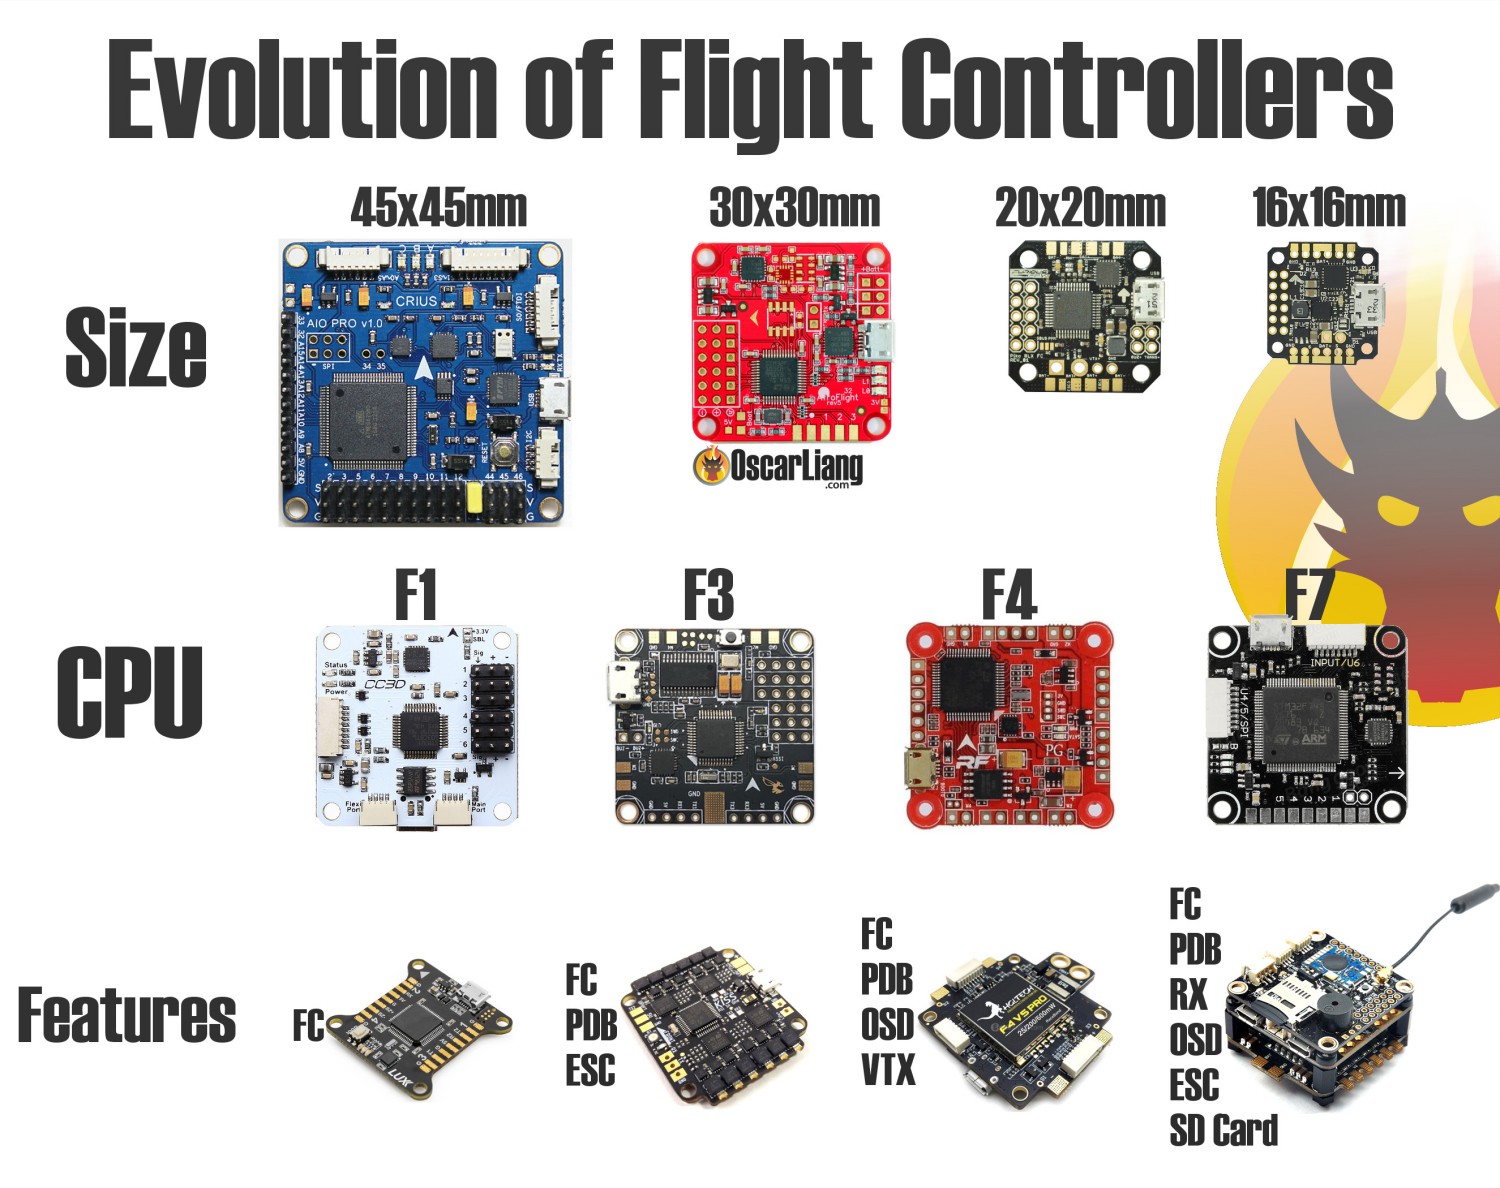
Flight Controller ، أو "FC"، هي عقل طائرة FPV. لوحة مدورة مزودة بأجهزة استشعار تكتشف حركات الطائرة وأوامرك. باستخدام اوامرك من الريموت يقوم FC بضبط سرعة المحركات لتحريك الطائرة في الاتجاه المطلوب.
يحتوي جميع FC على أجهزة استشعار أساسية مثل Gyroscope وAccelerometer، وتتضمن بعضها أجهزة استشعار اختيارية مثل Barometer و Magnetometer للمساعدة اثناء الطيران.
يمكن أن يعمل FC كمركز للأجهزة الخارجية التي تتصل به مثل ESC، وGPS، وLED،وservos وVTX.
أنواع FC:
هناك نوعان رئيسيان:
1-Plane-oriented: للطائرات ذات الاجنحة

2- Multirotor: للدرون

مع Multirotor ستجد العادي وAIO (All-in-One).
مع AIO سيكون ESC مدمج بنفس اللوحة، مما يجعله مضغوطا. ولكن ليس قويا مثل المنفصل
لأنه يتعين عليه استخدام FET أصغر حجما كما أن هناك تبديدا أقل للحرارة بسبب محدودية المساحة.
يعتمد الاختيار على اهدافك:
إذا كانت المساحة والوزن من الأولويات، فمن المحتمل أنك ستختار AIO
بخلاف ذلك، يُفضل أخذ المنفصل FC/ESC نظرا لقوته
المنفصل FC/ESC:

AIO :

التوصيل :
يحتوي كل FC على مخطط أسلاك مختلف بسبب الاختلافات في تخطيطات لوحات اللحيم ، ولكن المفهوم يظل كما هو - تحتاج فقط إلى تحديد اللوحات المناسبة على FC

Firmware: البرنامج الثابت
توفر خيارات firmware المختلفة مميزات وتخصصات مختلفة لمختلف التطبيقات.
مثال:
تم تصميم iNav مع مميزات عديدة للـ(GPS) ، بينما يركز Betaflight بشكل أكبر على الأداء .
أنا شخصيا أوصي بالاختيار بين هذين:
- Betaflight:
- تركز على أداء الطيران
- لديها أكبر قاعدة مستخدمين، مما يجعل البدء أسهل بسبب وفرة البرامج التعليمية
- الدعم متاح عندما تواجه مشكلات.
- تدعم أكبر مجموعة من FC
- iNav:
- إذا كنت مهتما أكثر بنظام (GPS)، فإن iNav هو الحل الأمثل.
الضبط:
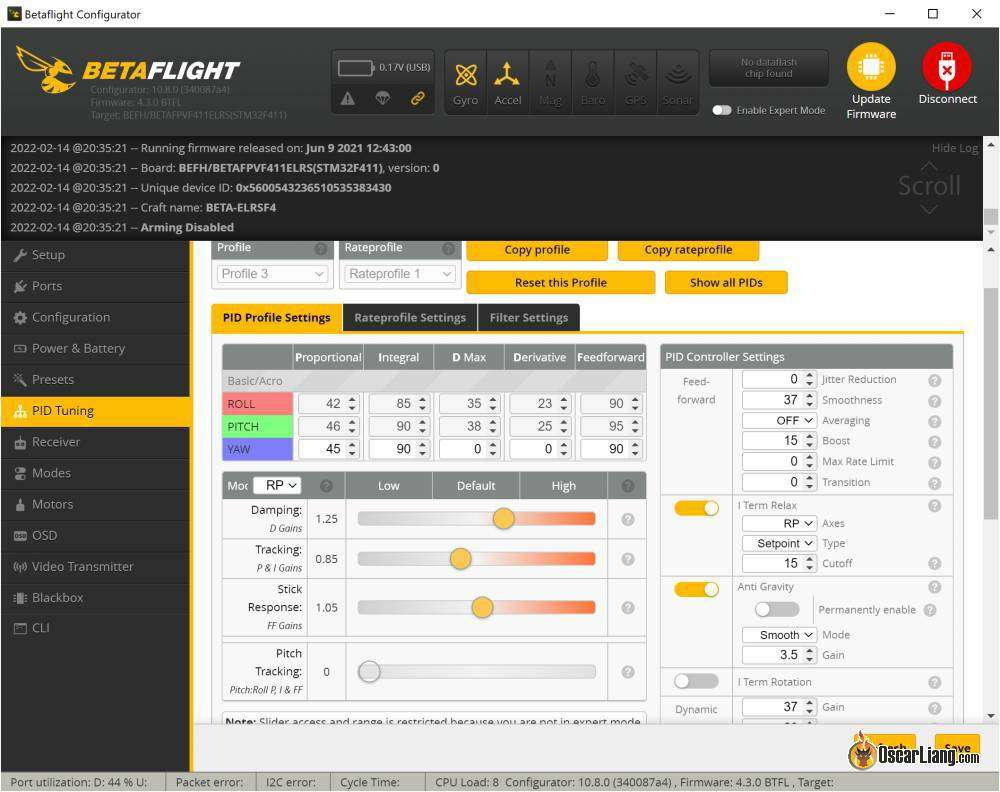
يمكن الضبط باستخدام جهاز كمبيوتر أو الهاتف "الاندرويد" أو ببرنامج Sbeedybee.
" Tuning" هو المصطلح الذي نستخدمه في الهواية لوصف عملية الضبط مثل PID وRates/Expo وغيرها لتحقيق خصائص الطيران المطلوبة. هذه خطوة مهمة لتحسين الأداء وتحقيق أقصى استفادة من FC
المعالج:

تستخدم FC وحدات دقيقة (MCUs) لتخزين رموز firmware وحسابات معقدة.
حاليا، يتم دعم STM32 MCU مثل F4 وF7 وH7 بواسطة Betaflight، بينما لم يعد F1 وF3 مدعومين بسبب عدم كفاية الذاكرة لمتطلبات firmware الواسعة.
من المهم الانتباه إلى الذاكرة المتوفرة على المعالجات المختلفة - فهي لا تقل أهمية عن السرعة، إن لم تكن أكثر.
على الرغم من أن أحدث إصدار من Betaflight يسمح لك بتحديد المميزات التي تريد استخدامها والحفاظ على حجم الرمز صغيرا للمعالجات ذات الذاكرة الأقل، إلا أنه على المدى الطويل، قد يتمتع F405 الأبطأ بميزة على F722 الأسرع نظرا لسعة الذاكرة الأكبر الخاصة به
تاريخيا:
هيمنت رقائق STM32 على سوق FPV. ولكن في السنوات الأخيرة، أصبح AT32 بديلا قابلا للتطبيق لرقائق STM32 نظرا لتوفره وسعره المناسب.
الجيروسكوب:
تستخدم FC مجموعة من أجهزة الاستشعار لاكتشاف الحركة والاتجاه.
يسمى المستشعر الرئيسي المستخدم لهذا الغرض Inertial Measurement Unit (IMU).
يحتوي IMU على accelerometer وgyroscope ، ولكن في الهواية، غالبا ما يستخدم مصطلح "gyroscope" للإشارة إلى مستشعر IMU.
يقيس للجيروسكوب angular velocity بينما يقيس acc الـ linear acceleration.
عند الطيران بوضع acro فانه يستخدم الجيرو فقط، بينما في Angle فإنها يتطلب acc وgyroscope للعمل.
نظرة عامة على الجيروسكوب:
يتم تصنيع الأنواع الأكثر شيوعا من الجيروسكوبات الخاصة بطائرات FPV من قبل شركتين مصنعتين:
InvenSense (الآن جزء من TDK)
و Bosch Sensortec.
قائمة بنماذج الجيروسكوب الشائعة، بالإضافة إلى بروتوكولات الاتصال التي تدعمها والحد الأقصى sampling frequency الفعال
| IMU | Possible Communication Protocol (BUS) | Max. Effective Gyro Sampling Frequency |
| MPU6000 | SPI, i2c | 8KHz |
| MPU6050 | i2c | 4KHz |
| MPU6500 | SPI, i2c | 32KHz |
| MPU9150* | i2c | 4KHz |
| MPU9250* | SPI, i2c | 32KHz |
| ICM20602 | SPI, i2c | 32KHz |
| ICM20608 | SPI, i2c | 32KHz |
| ICM20689 | SPI, i2c | 32KHz |
| ICM42688P | SPI, i2c | 32KHz |
| BMI270 | SPI, i2c | 6.4KHz |
MPU9150 هو MPU6050 مع magnetometer مدمج AK8975
MPU9250 هو MPU6500 مع نفس magnetometer
هناك نوعان من الاتصال بين الجيروسكوب والمعالج:
SPI و i2c
SPI هو بروتوكول الاتصال المفضل بين IMU والمعالج لأنه يسمح بمعدل تحديث جيروسكوبي أعلى من I2C (الذي يبلغ 4KHz ).
تستخدم جميع أجهزة FC الحديثة تقريبا SPI للجيروسكوب.
تجنب MPU6050 و9150 لأنهما يدعمان I2C فقط وليس SPI .
كيفية معرفة نوع الجايرو في FC
يمكنك العثور على رقم IMU المطبوع على الشريحة، او بمواصفات FC من موقع الشراء
مثال:
هذا هو MPU-6000 الشهير:

أو يمكنك إدخال أمر "status" في CLI والبحث عن اسم IMU ضمن Gyro/ACC.
قد تحتوي بعض FC على أكثر من جيرو ، ويمكنك اختيار أي منها تريد استخدامه في (CLI) باستخدام الأمر
"set gyro_to_use= 0 or 1".

أي الجيرو هو الأفضل؟
إذا اخترت علامة تجارية حسنة السمعة تتضمن جيروسكوبا يتمتع بسجل جيد، فلا ينبغي أن يشكل مشكلة.
فيما يلي لمحة موجزة عن تاريخ الجيروسكوبات المستخدمة في FC
يعتمد اختيار الجيروسكوب على الحد الأقصى sampling rate وقابلية التعرض للضوضاء الكهربائية والميكانيكية.
قبل عام 2022، كان الجيروسكوب الأكثر استخداما هو MPU6000 بسبب متانته ضد الضوضاء.
الإجماع العام هو تجنب MPU6500 و MPU9250 على الرغم من سرعتهما العالية في أخذ العينات.
يعد ICM20689 جيروسكوب لائق من حيث الأداء ولكن قد يكون failure rate أعلى.
يعد ICM20602 خيارا شائعا آخر، إلا أنه أكثر عرضة للضوضاء ويصعب ضبطه.
منذ إصدار 4.1 من Betaflight (أكتوبر 2019)، تمت إزالة sampling rate الجيروسكوبي 32KHz من Betaflight، لذلك لا توجد ميزة لاستخدام جيرو 32KHz
في عام 2022، تحول مصنعو FC من MPU6000 إلى BMI270 بسبب التكلفة والتوافر. في حين أن الحد الأقصى لـ sampling rate هو 6.4KHz فقط، ولكن Betaflight يجبره على الدخول في OSR4 mode
(مع cutoff frequency يبلغ 300Hz) = سيؤدي إلى sampling rate أقل = 3.2KHz.
قد يبدو هذا دون المستوى الأمثل، ولكن بما أنني اختبرته بنفسي، فإن الأداء الفعلي لـ BMI270 يمكن مقارنته بـ MPU6000 (في Betaflight 4.3/4.4).
وكان العيب الرئيسي هو الحاجة إلى فلاتر إضافية، نظرا لأن low-pass المدمج يعمل بتردد قطع أعلى.
في عام 2023، سيتحول المزيد والمزيد من الشركات المصنعة من BMI270 إلى ICM42688P بسبب التوفر والتكلفة.
كان ICM42688P موضوعا للنقاش بسبب الضوضاء الملحوظة ومشكلات الضبط. ولكن كشفت التحقيقات أن الجيروسكوب نفسه ليس هو المشكلة؛ بل من تصميم FC التي تم دمجها فيها.
على وجه التحديد، يتطلب الجيروسكوب مصدر طاقة نظيفا لتحقيق الأداء الأمثل، وهو ما تم التغاضي عنه في بعض تصميمات FC المبكرة في عام 2022 وأوائل عام 2023، مما أدى إلى ضعف الأداء.
وقد عالجت FC الأحدث التي صدرت بعد عام 2023 هذه المشاكل، وأثبت ICM42688P جدارته.
عام 2025، أوصى مطورو Betaflight بعدم استخدام BMI270 (بسبب عدم وجود معايرة بشكل جيد)
وبسبب شح الـ MPU6000 وتوصيتهم الحالية هي استخدام ICM42688P ومن المرجح أن يصبح هذا المعيار الصناعي الجديد في المستقبل.
المخطط:
يشير تخطيط FC إلى ترتيب اماكن اللحيم على FC ، مما قد يؤثر بشكل كبير على مدى سهولة توصيل المكونات المختلفة
. كثير من الناس يهتمون فقط بمواصفات FC ، وغالبا ما يتجاهلون أهمية التصميم.
على سبيل المثال، بمقارنة FC التاليتين، يمكنك أن ترى أن الأول يتمتع بتصميم متميز حيث يتم تجميع اماكن اللحيم حسب الوظيفة وتحديد جميع الحواف.


التوافق مع ESC
غالبا ما تُباع 4in1 ESC مع FC في الوقت الحاضر كمجموعة، وهي مصممة لتكون قابلة للتوصيل والتشغيل.

ولكن عند استخدام ESC وFC من علامات تجارية مختلفة، يجب أن يكونا متوافقين، وقد تكون الـ 8 اسلاك التي بينهم مختلفة، مما يتطلب إعادة ترتيب الأسلاك ، الأمر الذي يمكن أن يسبب بعض الجهد .فتأكد من الترتيب قبل توصيل FC وESC معا، فقد تؤدي الأسلاك الخاطئة إلى إتلاف FC

شرح Pads:
سأقوم هنا بإدراج بعض الاماكن المهمة التي غالبا ما تكون مطلوبة
Voltage Pads:
VBAT, 3.3V, 5V, 9V
تستخدم هذه الأماكن لتشغيل الأجهزة الخارجية.
VBAT هو الجهد المباشر من بطارية LiPo، بينما تُعرف جميع voltages الأخرى باسم BEC
(Battery Eliminating Circuit).
تحتوي جميع FC تقريبا على VBAT و3.3V و5V
FC الأكبر حجما يوفر جهدا اعلى مثل 9V و12V لتشغيل VTX.
لاحظ أن جميع BEC لديها تصنيف أمبير محدود، لذا تجنب التحميل الزائد عليه لتجنب الضرر.
UART:
UART هو اختصار لـ Universal Asynchronous Receiver/Transmitter هو الاتصال الأكثر أهمية فيFC .
وهو serial port للأجهزة يستخدم لتوصيل الاجهزة الخارجية مثل أجهزة استقبال الراديو وأجهزة إرسال الفيديو ونظام (GPS) ..الخ.
يحتوي كل UART على طرفين: أحدهما لنقل البيانات (TX) والآخر لتلقي البيانات (RX). من المهم أن تتذكر أن المرسل الموجود على الجهاز الخارجي يتصل بـ RX الموجود على FC، والعكس صحيح.
يجب عليك توصيل TX وRX بنفس الرقم لجهاز ما.
تتطلب بعض الأجهزة توصيل إما TX أو RX فقط إذا لم تكن هناك حاجة للاتصال ثنائي الاتجاه.
كما هو موضح في المثال التالي، يمكن تعيين مهام مختلفة لـ UART3 (R3 وT3) وUART6 (R6 وT6) على FC في علامة ports الخاصة بـ Betaflight.

كل FC لديه عدد محدود من UARTs؛ يحتوي بعضها على ما يصل إلى 6، بينما قد تحتوي FC الأصغر على 2 فقط.
ويعتمد ذلك على المعالج والمساحة المتاحة. تأكد من وجود UARTs كافي للأجهزة التي تخطط لاستخدامها قبل الشراء.
إذا كنت بحاجة إلى المزيد من UART، فإن Betaflight لديها ميزة تسمى SoftSerial، والتي تقوم بتحويل بعض pads إلى "digital serial ports". تشبه UARTs ولكن معدل تحديثها بطيئ، مما يجعلها غير مناسبة للاجهزة الخارجية ذات الأهمية الزمنية مثل أجهزة الاستقبال ونظام (GPS).
يمكن استخدامها لـ analog VTX ولكن أيضا يزيد الحمل على CPU مما يجعلها غير موصى بها للمعالجات الأبطأ أو قد تحتاج إلى خفض PID Loop Frequency.
Camera Pad:
Vin أو Cam
إذا قمت بتشغيل نظام FPV analog ، فهذا هو المكان الذي تقوم فيه بتوصيل كاميرا FPV. ستقوم FC بتركيب OSD على الفيديو قبل إخراجها إلى VTX.
VTX:
Vout أو VTX
هذا هو المكان الذي تقوم فيه بتوصيل VTX إذا كنت تقوم بتشغيل نظام FPV analog .
i2C:
SDA وSCL
لتوصيل الأجهزة مثل compass GPS وbarometer
Buzzer :
BZ+ و BZ-
التنبيهات الصوتية.
LED:
لتوصيل RGB LED.
نمط التركيب:
وهي المسافة بين فتحات التثبيت المجاورة على FC
تشمل الأنماط الشائعة:
30.5×30.5
25.5×25.5
20×20
16×16
بالنسبة لطائرات FPV مقاس 5 أنش أو أكبر، غالبا ما يتم استخدام 30.5 × 30.5
بينما تستخدم الطائرات الأصغر حجما بشكل عام 25.5 × 25.5 أو 20 × 20


مميزات أخرى:
تأتي FC مع مجموعة من المميزات التي يمكن أن تعزز تجربة الطيران
دعونا نلقي نظرة على بعض منهم.
Blackbox:
يعد Blackbox مفيدا للضبط واستكشاف الأخطاء وإصلاحها.
يمكنك تسجيل بيانات رحلتك بطريقتين - باستخدام ذاكرة مدمجة أو تخزينها على SD إذا كان هناك مكان لها على FC
تعد الذاكرة المدمجة أرخص ولكنها ذات سعة تخزينية محدودة = 16MB والتي توفر حوالي 5 إلى 10 دقائق من البيانات .
باستخدام بطاقة SD الموجود على FC ، يمكنك الاستمرار في التسجيل طوال العام دون إفراغ مساحة التخزين، ويمنحك الوصول إلى السجلات على الفور عن طريق إدخال SD في قارئ البطاقات.
تعد سجلات Blackbox أمرا ضروريا للطيارين ذوي الخبرة. فهو يمنحك القدرة على استخراج كل جزء من الأداء من الطائرة وتشخيص المشكلات بالتفصيل.
إذا لم تكن FC تحتوي على فتحة SD أو ذاكرة مدمجة ، فيمكنك توصيل قارئ SD خارجي عبر UART.
أنواع الموصلات:
الأنواع الثلاثة الرئيسية للموصلات الموجودة هي:
- Plastic JST connectors
- Solder pads
- Through holes

Plastic connectors = أقل متانة ولكنه ملائم للاستخدام
Solder pads = أكثر قوة ولكنها تتطلب لحيم.
Through holes = يمنحك خيار اللحيم المباشر أو استخدام header pins
BEC:
(Battery Eliminator Circuit) هو ما نسميه منظمات الجهد الكهربي الموجودة على FC
تحتوي جميع FC تقريبا على 5V = BEC لتشغيل radio receiver وGPS ..الخ ،
البعض من FC يأتي بـ 9V أو 12V مخصصا لتشغيل video transmitter.
على الرغم من أنه يمكنك التشغيل مباشرة من بطارية LiPo، إلا أن تشغيلها من مصدر طاقة منظم يمكن أن يؤدي إلى نتائج أفضل.
من المهم اختيار مصدر الجهد المناسب بناء على الجهاز الذي تقوم بتشغيله. يمكن تشغيل بعض الأجهزة مباشرة من بطارية LiPo، مثل video transmitter. ولكن مصدر الطاقة من LiPo يميل إلى أن يكون ضوضائي اكثر، ويمكن أن يؤدي ارتفاع الجهد الكهربائي إلى الإتلاف إذا لم يكن هناك تصفية كافية.
يعمل BEC بمثابة فلتر للطاقة، ولكن عليك التحقق مما إذا كان يلبي متطلبات الجهد والتيار لجهازك.
Barometer:
وجود barometer مدمج يمكن أن يجعل نظام (GPS) أكثر دقة ، ولكنه ليس إلزاميا.
OSD:
بالنسبة لنظام FPV analog ، تأكد من أن FC تحتوي على شريحة OSD (AT7456E)، وإلا فلن يعمل =
Betaflight OSD.
بالنسبة لأنظمة FPV الرقمية مثل DJI وHDZero وWalksnail، كل ما تحتاجه لكي يعمل OSD هو مجرد UART احتياطي.
Soft Mounting:
يعد المثبت المطاطي أمرا ضروريا لتحقيق الأداء الأمثل، فهو يقلل من ضوضاء/اهتزاز الـ frame ويقلل من وصوله إلى gyro
تحتوي جميع FC هذه الأيام تقريبا على فتحات M4، مما يسمح لك بإدخال حلقات مطاطية حتى تتمكن من استخدام M3 لتأمين FC في frame .

قليلا من التاريخ:
يمكن إرجاع تاريخ FC إلى عام 2009، عندما استخدم Wii Motion Plus مع Arduino للتحكم في الطائرة . أدى ذلك إلى تطوير مشروع Multiwii ، الذي أنشأ في النهاية FC الخاصة به والتي تعمل على معالج Atmel.
في عام 2013، أنشأ مطور آخر يُدعى "timecop" باستخدام ARM 32-bit processor, Naze32 وقام بنقل كود مصدر Multiwii إليها، المسمى "Baseflight". أنشأت عامل الشكل 35 × 35 (مع تركيب 30 × 30) ولا تزال صالحة حتى يومنا هذا.
في عام 2014، قامت "Hydra" بتعديل Baseflight وأنشأت Cleanflight ، مما أدى إلى انفجار في سوق FC ، حيث قام المصنعون بتطوير متغيرات FC الخاصة بهم.
تم إنشاء Betaflight في عام 2015 بواسطة "BorisB"، باستخدام كود مصدر Cleanflight وإجراء تعديلات كبيرة عليه.
عندما تم إصدار Betaflight لأول مرة، كان يركز بشكل أساسي على تحسين أداء Cleanflight، مع إضافة مميزات وإمكانيات جديدة
بمرور الوقت، اختلف Betaflight بشكل كبير عن Cleanflight، ويعتبر الآن برنامجا ثابتا منفصلا ومتميزا.
يعد Betaflight حاليا الأكثر شيوعا لطائرات FPV ، ولا يزال يتم تحديثه بشكل متكرر.


